
山东机加工上下料:关节机器人vs桁架机械手,怎么选不踩坑?
 2026-09-22 10:31:43
 浏览量: 595
 作者:青岛奇力达
机械加工机床上下料的自动化实现方式主要有两种:桁架机械手和关节机器人。
两者没有绝对的优劣,关键看应用场景。
一、关节机器人的特点
关节机器人用于机械加工机床上下料,轴数一般为6轴,重复定位精度为±0.06mm,常用的负载重量在10-50kg。
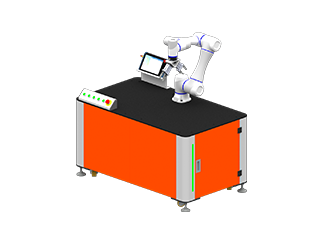
优点:最大的优点就是灵活性强,不受机床结构的限制,能适用很多机床。可应用的范围广泛,除了用在机床上下料,还可应用于打磨、抛光、焊接、装配、搬运码垛等领域。
缺点:相对于桁架机械手,关节机器人占用的场地空间较大,臂展(工作范围)有限。一台机器想要工作范围加大的话必须加装行走轴,所以价格较高。
二、桁架机械手的特点
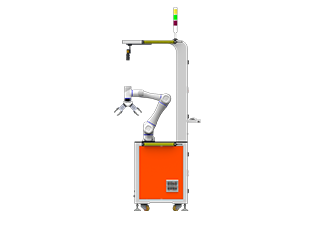
桁架机械手安装在机床上方,沿X-Y-Z三轴运动,从出料口夹取成品并转移至料箱。
优点:结构简单、可靠性高、成本较低,占用地面空间小。
缺点:柔性不如关节机器人,换产需调整机械结构,适合产品规格相对固定的专线生产。
三、选型判断:三个标准
标准一:看机床数量
1-2台机床 → 桁架或关节机器人均可
多台机床(3台以上)→ 关节机器人+行走轴,或考虑复合机器人方案
标准二:看产品批量
大批量、单一品种 → 桁架机械手,效率高
多品种、频繁换产 → 关节机器人(尤其是协作机器人),柔性高
标准三:看车间空间
高度充足、直线布局 → 桁架机械手
空间紧凑、布局分散 → 关节机器人
四、奇力达方案
奇力达提供关节机器人(六轴/协作)和桁架机械手两种方案,根据工件特征和车间布局提供免费选型咨询。
立即预约免费现场诊断+试机 → 预约免费试用-表单-金数据
 上一篇: 机床上下料机器人怎么选?一文说清核心参数与落地路径
 推荐新闻
-
青岛上下料机器人厂家:山东机加工自动化升级的本地化选择
 2026.09.24
-
山东机加工上下料:关节机器人vs桁架机械手,怎么选不踩坑?
2026.09.22
-
机床上下料机器人怎么选?一文说清核心参数与落地路径
2026.09.17
-
青岛奇力达上下料机器人:从单机到产线的柔性自动化解决方案
2026.09.16
-
机床上下料方案怎么选?协作机器人vs桁架机械手vs复合机器人
2026.09.15



 鲁公网安备37021402002273